ロボットハンドはなぜ難しい? 器用さと触覚センサーの最前線
工場で多い2本指グリッパーと5本指ハンドは、部品の数も重さも大きく違います。指先の変形をカメラで撮る触覚センサー(GelSight・DIGIT・Digit 360)の論文の数字と市販品の値段を分けて整理し、触覚が効く工程の見分け方を考えます。
結論
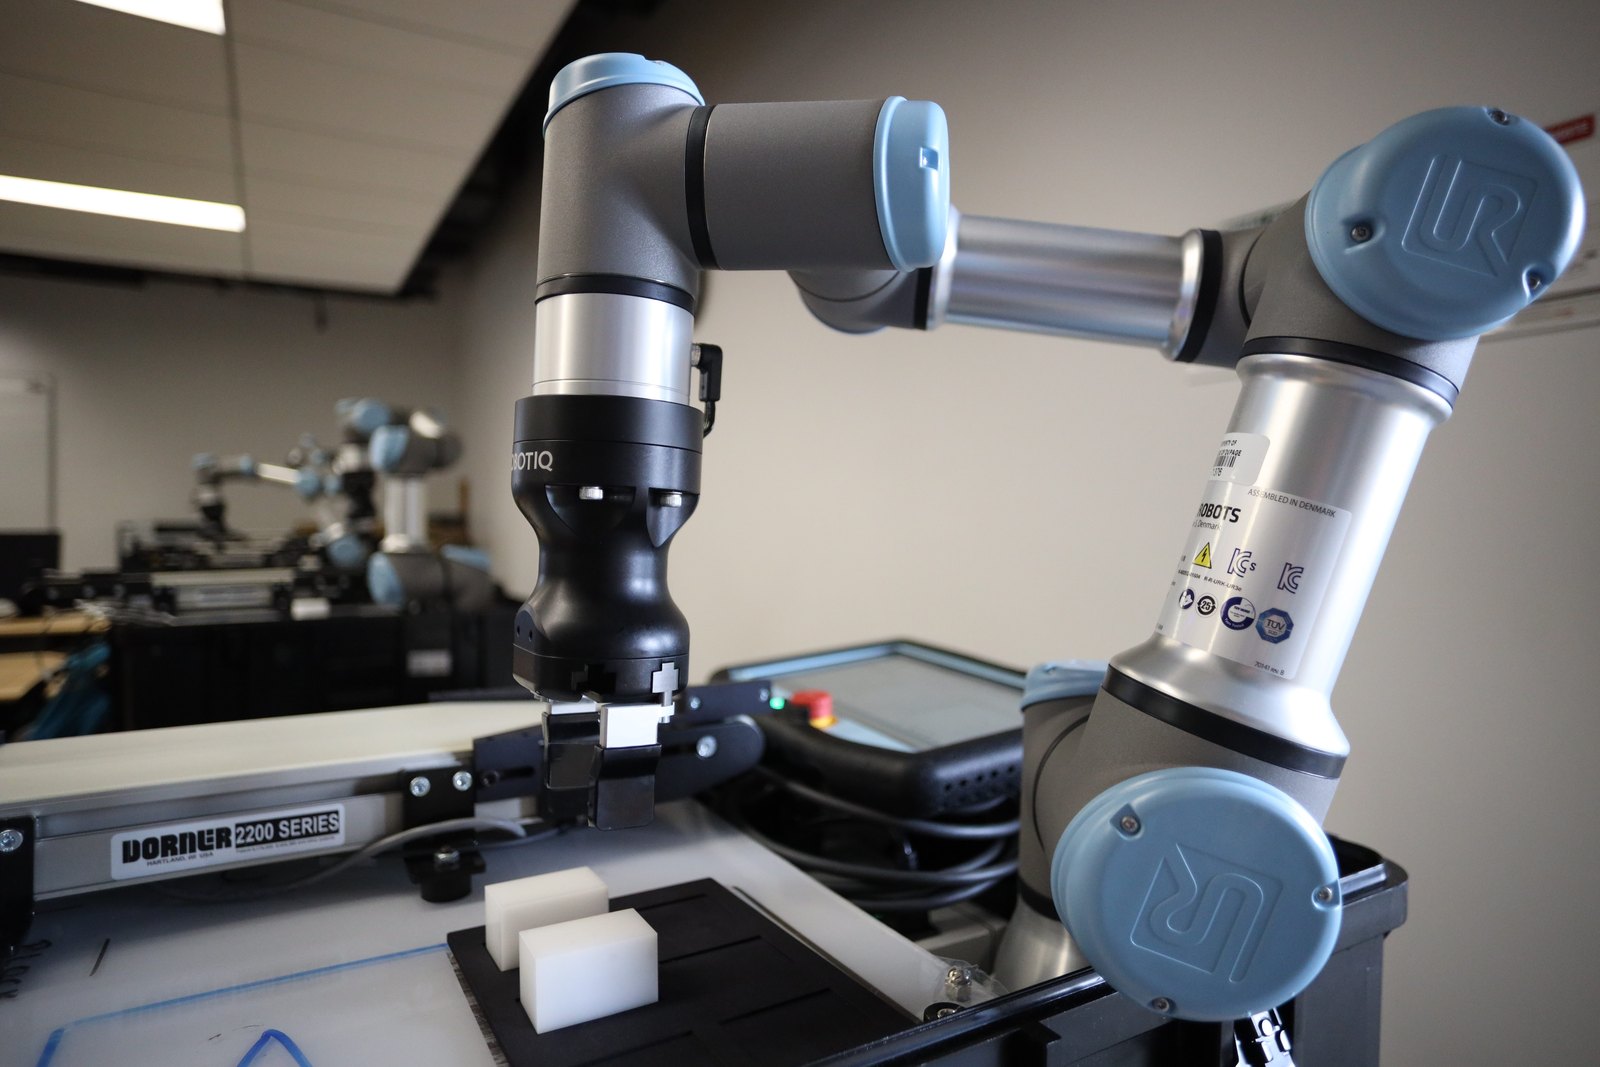
2本指の産業用グリッパー Robotiq 2F-85 は、重さ1 kg、つかんで運べる重さ(可搬重量)5 kgです。1 一方、人の手に近い5本指の Shadow Dexterous Hand は、24の関節のうち20を20個のモーターで動かし、重さは4.3 kgあります。2 指を増やすほど、関節ごとに動かす部品と測るセンサーが要り、重く、制御も難しくなります。もう一つの壁が、触れた瞬間の力や滑りを知る「触覚」です。
触覚センサーは研究の段階で大きく進み、Meta の研究部門などが2024年に発表した Digit 360 は、論文の評価で7μm(0.007 mm)の細かな形を見分けました。6 指先に触覚センサーを載せた多指ハンドも製品として売られています3が、それを使った器用な作業は、編集部が確認した範囲では研究・実証の段階です。現場では、2本指の指先に触覚を足す製品が先に導入の候補になる、と編集部は見ています。
根拠
指を増やすと何が増えるか
自由度は、独立して動かせる向きの数です。劣駆動は、モーターの数より関節が多く、一部の関節がつられて動く仕組みを指します。
2F-85 の開く幅(ストローク)は85 mm、つかむ力は20〜235 Nです。1 Shadow Dexterous Hand は20の自由度を個別に動かし、残る4関節を劣駆動にした計24関節の手です。腱(ワイヤー状の部品)で指を引く方式で、腱の張力を測るセンサーを40個持ちます。2
韓国 Wonik Robotics の Allegro Hand V6 V は5本指・20自由度、重さ1,150 gです。関節は DC モーターで動かし、減速比は288.35:1、定格トルクは0.23 N·mとされています。指先には GelSight の視触覚センサーを載せています。3 小さな指で力を出すため、モーターの回転を大きく落としていると読めます。
指先の変形をカメラで撮る「視触覚」
MIT の研究者による GelSight の論文(2017年)は、透明なゴム状の素材(エラストマー)に光を反射する膜を塗り、押し当てた物の形が写った膜を裏からカメラで撮る方式を説明しています。向きの違う LED で照らした陰影から凹凸の高さを計算し、膜に付けた印(マーカー)の動きから横ずれの力や滑りも推定します。指先用の試作は検出範囲18×14 mm、見分けられる細かさ(空間分解能)は約20〜30μmで、同論文が比較に挙げた市販の圧力センサー配列は5 mmでした。4
DIGIT(2020年の論文)は、多指ハンドの指先に付けられるよう、幅20×高さ27×奥行18 mm、約20 gに小型化したセンサーです。カメラは60 fpsで、論文は1000個作る場合の製造原価を約15ドルと見積もり、設計を公開しています。5 15ドルは原価の見積もりで、販売価格ではありません。
Digit 360 の論文(2024年)によると、この指先は約830万の taxel(触覚の画素)を持ち、垂直方向と横方向の力をそれぞれ1.01 mN・1.27 mNの分解能で測り、10 kHzまでの振動や熱、においも感じ取ります(1 mNは約0.1グラムの物の重さに当たる力。どれも論文の評価条件での値)。6 Meta は2024年10月、GelSight 社が Digit 360 を製造・販売し、翌年に購入できるようにする計画を発表しました。7 2026年11月2日に GelSight の通販ページで確認できた触覚センサーは GelSight Mini と DIGIT で、Digit 360 は載っていませんでした。8
なお、指先センサーの DIGIT・Digit 360 は、Agility Robotics の人型ロボット「Digit」とは別物です。10
研究と製品を分けて見る
| 名前 | 中身 | 公開されている主な数字 | 段階 |
|---|---|---|---|
| GelSight 指先型(2017年の論文) | 視触覚 | 検出範囲18×14 mm、空間分解能 約20〜30μm | 研究 |
| DIGIT(2020年の論文) | 視触覚 | 20×27×18 mm、約20 g、原価の見積もり約15ドル | 研究から製品へ(355ドル) |
| Digit 360(2024年の論文) | 視触覚に振動・熱など | 約830万 taxel、7μm、1.01 mN | 研究(販売は未確認) |
| GelSight Mini | 視触覚 | 本体一式510ドル | 製品 |
| Robotiq TSF-85 | 静電容量式の電極を格子状に配置 | 28 taxel、200万回超の試験 | 製品 |
| Allegro Hand V6 V | 5本指ハンドの指先に視触覚 | 20自由度、1,150 g | 製品 |
DIGIT の論文では、DIGIT を付けた Allegro Hand の親指と中指でビー玉を目標の位置へ転がす実験を各50回行い、約25%の試行で目標に届く前に落としました。著者は原因の一部に、計画の誤差とハンドの関節の動きのばらつきを挙げています。5
編集部の見方:器用な手より先に、触覚が効く工程を見極める
Digit 360 の約830万 taxel に対し、Robotiq の TSF-85 は4×7の28 taxelです。それでも製造現場で先に検討しやすいのは後者だと編集部は見ています。TSF-85 は2本指グリッパー(2F-85・2F-140)の指先と交換する形で、200万回を超える試験をうたいます。9 一方の視触覚は、柔らかい表面が摩耗しやすく、作りのばらつきで交換後に較正や再学習が要ることがある、と DIGIT の論文が先行機の課題に挙げています。5 交換用ゲルも別売りです(DIGIT 用42ドル、GelSight Mini 用57ドルから)。8 現場で使うなら、ゲルの交換周期、交換後の調整の手間、部品代を最初に確かめたいところです。
触覚が効きそうなのは、はめ合い・柔らかい物・滑りの3つです。GelSight の論文は、USB コネクタが正しく挿さるかを手応えで知る例、押したときの変形から硬さを推定した研究、マーカーの動きの偏りから滑り始めを見つける方法を紹介しています。4 TSF-85 も、微小な滑りを検出して握り直す用途を挙げます。9 見極めでは、失敗の原因が「位置のずれ」なら治具やカメラ、「力の加減や滑り」なら触覚が候補です。触覚データを使う制御を誰が作り、交換後に誰が調整するかも決めておきます。
よくある質問
Q. 5本指のハンドを付ければ、人と同じ手作業ができますか?
現時点の公開資料からは言えません。上の DIGIT の実験でも、約25%の試行でビー玉を落としています(論文の実験条件での結果)。5 試すなら、扱う物と動作を絞って成功率を記録します。
Q. 触覚センサーは今すぐ買えますか?
GelSight の通販ページでは2026年11月2日、DIGIT が355ドル、GelSight Mini の本体一式が510ドルでした。8 Robotiq の TSF-85 は見積もり依頼の形です。9 Digit 360 は同じ通販ページに見当たりませんでした。
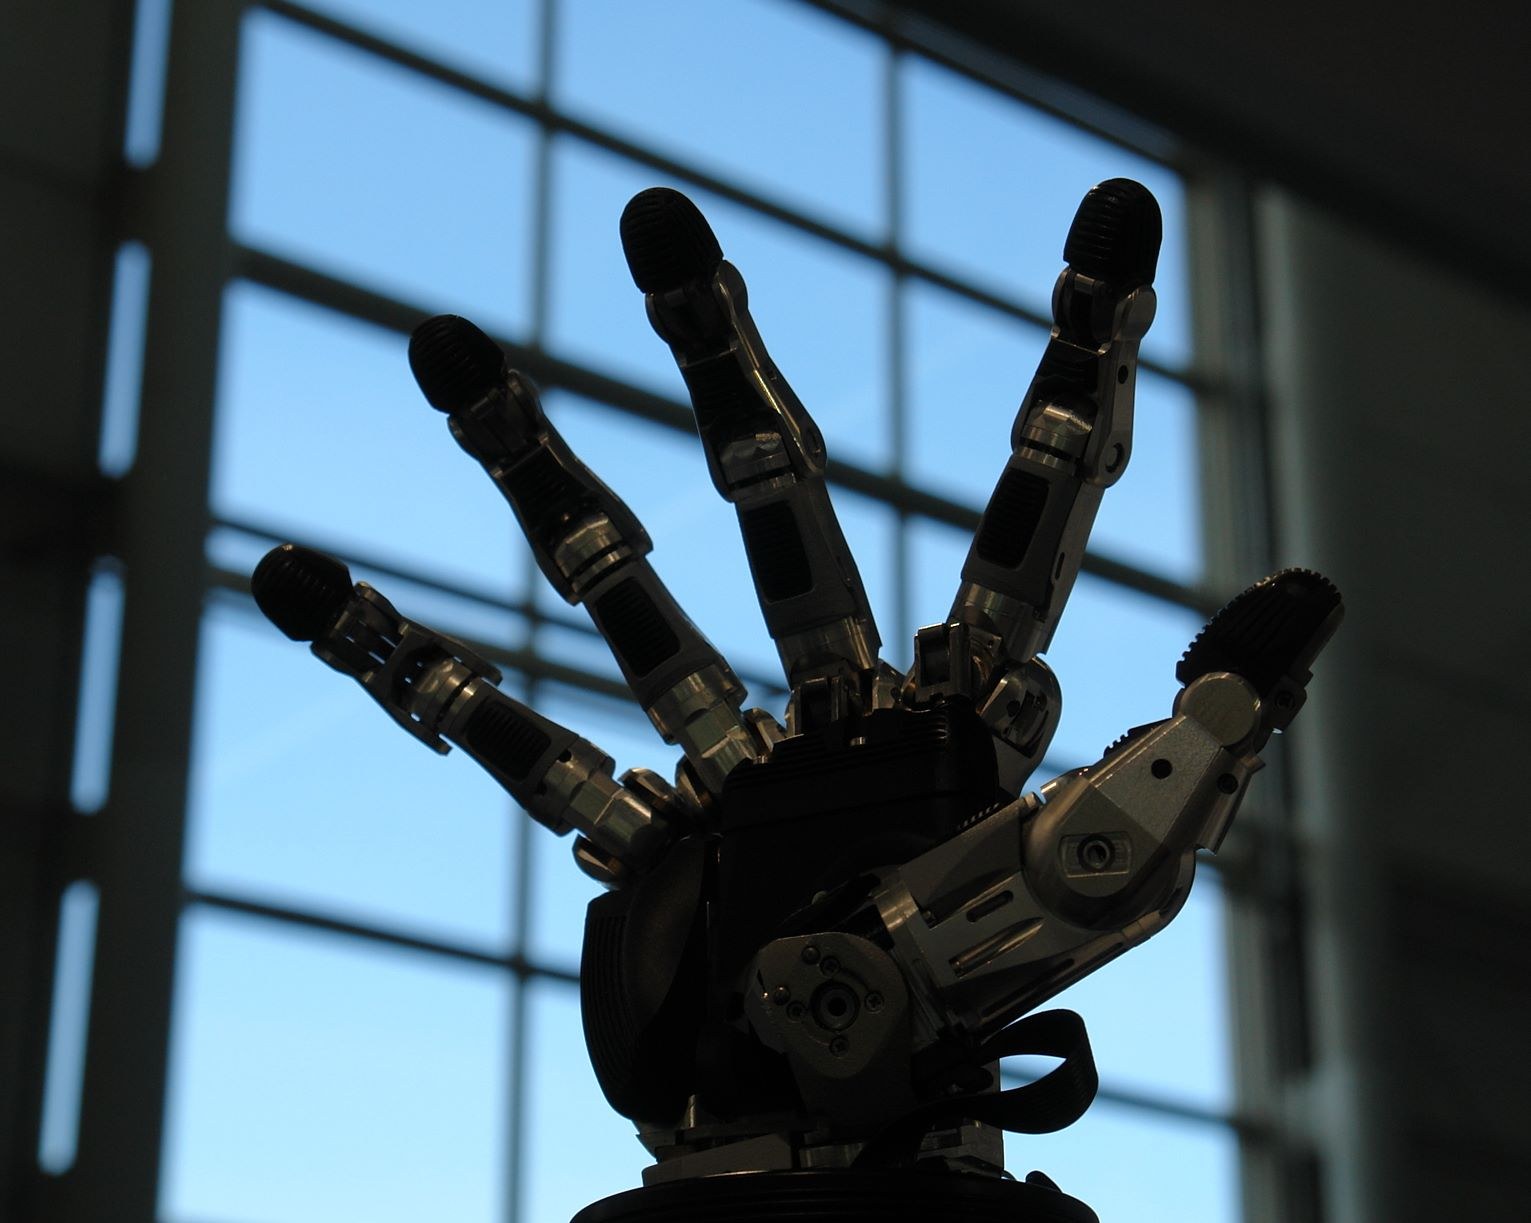
表紙写真: NearEMPTiness(CC BY-SA 4.0 https://creativecommons.org/licenses/by-sa/4.0/ /https://commons.wikimedia.org/wiki/File:Servo-electric_5-Finger_gripping_hand_-_Schunk_SVH.JPG 、幅1531px・縮小なし)。写っているのは Hannover Messe 2016 に展示された Schunk の5本指ハンド SVH(Commons の説明による)で、本文で取り上げたハンドではありません。
出典
-
2F-85 & 2F-140 Adaptive Grippers(Robotiq、発行日の記載なし) https://robotiq.com/products/adaptive-grippers (2026-11-02 確認) ↩↩
-
Shadow Dexterous Hand Series(Shadow Robot Company、発行日の記載なし) https://shadowrobot.com/dexterous-hand-series/ (2026-11-02 確認) ↩↩
-
Allegro Hand V6 V 製品ページ(Wonik Robotics、発行日の記載なし) https://www.allegrohand.com/sub/product/p.php?idx=26 (2026-11-02 確認) ↩↩
-
Yuan W, Dong S, Adelson EH. GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force(Sensors 17巻12号 2762、2017-11-29) https://pmc.ncbi.nlm.nih.gov/articles/PMC5751610/ (2026-11-02 確認) ↩↩
-
Lambeta M ほか. DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor with Application to In-Hand Manipulation(arXiv/IEEE RA-L、2020-05-29) https://arxiv.org/abs/2005.14679 (2026-11-02 確認) ↩↩↩↩
-
Lambeta M ほか. Digitizing Touch with an Artificial Multimodal Fingertip(arXiv、2024-11-04) https://arxiv.org/abs/2411.02479 (2026-11-02 確認) ↩↩
-
Advancing embodied AI through progress in touch perception, dexterity, and human-robot interaction(Meta AI、2024-10-31) https://ai.meta.com/blog/fair-robotics-open-source/ (2026-11-02 確認) ↩
-
Online Store(GelSight、発行日の記載なし) https://www.gelsight.com/online-store/ (2026-11-02 確認) ↩↩↩
-
Tactile Sensor Fingertips TSF-85(Robotiq、発行日の記載なし) https://robotiq.com/tactile-sensor-fingertips (2026-11-02 確認) ↩↩↩
-
Agility Robotics 公式サイト(Agility Robotics、発行日の記載なし) https://www.agilityrobotics.com/ (2026-11-02 確認) ↩