協働ロボットは柵なしでいい? 80Wの通達とリスクアセスメント
協働ロボットなら安全柵はいらない、は本当でしょうか。80Wを超えるロボットの扱いを変えた2013年12月の厚生労働省の通達の前後、協働の4つの方式、ISO/TS 15066の今の状態を原文で確かめ、現場のリスクアセスメントの進め方を整理しました。
結論
「現時点で、労働安全衛生規則では、労働者と産業用ロボットの協働作業は認められていない。ただし、定格出力80ワット以下は、規制対象外」。厚生労働省は2013年4月19日の政府の会議で、こう説明しました。1 8か月後の12月24日、同省は通達(基発1224第2号)で、80Wを超えるロボットでも、リスクアセスメントで接触による危険のおそれが無くなったと評価できれば、柵や囲いを求める条文の条件に当たらないと整理しました。2
柵が要るかどうかは製品名ではなく、ハンド・ワーク・置き場所を含めた現場ごとの評価で決まります。人と同じ空間で働かせる使い方は国内では導入の段階で、2026年10月公開の厚生労働科学研究の報告書には、SIer(ロボットを設備に組み上げる会社)の「厳密な意味で『協働作業』と呼べる例はまだ少ない」との意見が載っています。3
リスクアセスメント: 危険を洗い出し、けがの重さと起こりやすさを見積もって対策を決め、記録する手順(労働安全衛生法第28条の2の「危険性等の調査」)。2 定格出力: モーター(駆動用原動機)の仕様上の出力です。
根拠
通達の前と後
労働安全衛生規則第150条の4は、運転中のロボットに「接触することにより労働者に危険が生ずるおそれのあるときは、さく又は囲いを設ける等」の措置を求めます。4 定格出力80W以下の機械は、1983年の告示で産業用ロボットの規制の対象から外れています。2
2013年の通達は、柵なしで使う道を2つ示しました。リスクアセスメントで危険のおそれが無くなったと評価する道と、ISO 10218-1/-2 の2011年版に沿って設計・製造・設置され、技術ファイルと適合宣言書があるロボットを使用条件どおりに使う道です。2
| 項目 | 通達の前(2013年4月の説明)1 | 通達の後(2013年12月24日から)2 |
|---|---|---|
| 定格出力80W以下 | 規制の対象外 | 変わらない |
| 80W超で人と同じ場所 | 協働作業は認められていない | 評価で危険のおそれが無ければ柵の条件に当たらない |
| 判断の物差し | 定格出力が80W以下か | 力と運動エネルギー、挟まれ、形状と作業の状況 |
評価で見る3つの点
通達は、リスクアセスメントで特に留意する点に、腕(マニプレータ)などの「力及び運動エネルギー」、周りの構造物との間に「拘束される可能性」、「マニプレータ等の一部が鋭利である場合」などの形状や作業の状況を挙げます。2 厚生労働省のリーフレットは、腕と周りの構造物の間を500mm以上空けるか、挟まれても動力なしで人の力で外せることを、挟まれの点で危険のおそれが無いと判断できる一例とします。5
2013年4月の厚生労働省の資料では、産業用ロボットによる労働災害は10年間で休業4日以上の死傷者が372人、うち死亡が26人。直近5年の死亡9件は、いずれも稼働中に柵や囲いの中へ入って挟まれたものでした。1
協働の4つの方式
| 方式(報告書の訳語3) | 守り方 | 現場で確かめる点(編集部の整理) |
|---|---|---|
| 安全監視停止 | 人が作業エリアに入ると止まり、離れると自動で再開できる6 | 人が入ったことを漏れなく検知できる配置か |
| 手動ガイド | 人がハンドガイド装置でロボットの先端を持って動かす6 | 操作する人の挟まれや鋭い縁への接触を防ぐ設計か3 |
| 速度・距離監視 | 人との距離を監視し、決めた距離まで近づくと止まる6 | 狭い場所でも距離を取れるか。設定の調整は難しいとの指摘3 |
| 力・パワー制限 | 接触時の圧力や力を体の部位ごとのしきい値以下に抑える3 | ハンドやワークが危なくないか。速度を上げても接触停止で足りるか3 |
ISO/TS 15066 の今の状態
ISO/TS 15066 は2016年2月発行の技術仕様書で、ISO のページでは今も「Published」です。2025年6月26日に「改訂する」段階へ移り、後継の ISO/AWI 15066-1 が開発中です。7
2025年2月発行の ISO 10218-2 第2版8には、力の制限値として ISO/TS 15066 の附属書Aが収録されたと、報告書は整理しています。3 体の部位ごとの値は有料の規格本文で確かめてください。国内では JIS B 8433-1/-2:2015 が ISO の2011年版に、TS B 0033:2017 が ISO/TS 15066:2016 に対応します。3
現場での進め方
- ロボット、ハンド、ワーク、周辺設備、人の動きと配置を書き出します。2025年版の ISO 10218 はこの全体の評価を求めます(報告書の整理)。3
- 力と運動エネルギー、挟まれ、形状と作業の3点で見積もります。2
- 方式を選び、評価の結果を記録・保管します。2 残る危険の受け持ちは、メーカー・SIerと決めておきます。
- 速度・ハンド・置き場所を変えたら評価し直します。速度を上げて改めてガードを検討した例もあります。3
編集部の見方: 「協働」は機種ではなく用途で決まる
80Wは、ロボットのモーターの性質で線を引く物差しです。先の厚生労働省の資料では、ISO 10218-1の2006年版にも「最大動力80ワット以下、又は最大の力150ニュートン以下であれば可」という条件があり、2011年版では数値を技術仕様書(のちの ISO/TS 15066)に回し、身体の部位ごとに許容される力を定める方向で検討されていました。1 物差しが「機械の出力」から「人の体が受ける力」へ変わったのです。
すると、同じロボットでも先端に刃物や重い部品があれば答えが変わります。通達も「鋭利」な部分を見る点に挙げ2、報告書ではSIerが「ハンドやワークが危険な場合」を、柵は不要という誤解への説明に使っています。3
見落としやすい点が2つあります。通達が変えたのは第150条の4の読み方で、80Wを超えるロボットは、告示のほかの除外に当たらない限り産業用ロボットのままです。教示などの特別教育(第36条第31号)は別に確かめます。4 報告書は「安全柵不要・特別教育不要」との誤った解釈が広がっていると指摘しています。3 もう1つは、通達のISOの道が2011年版を名指ししている点です。ISOでは第1部・第2部とも2011年版が廃止され、2025年版に替わっています。9,8 どの版で適合を示すかは、メーカーやSIerと書面で確かめます。
よくある質問
Q. 80W以下のロボットなら評価はいりませんか?
規則の産業用ロボットから外れるだけで2、ぶつかっても安全だという保証ではありません。報告書には、80Wの基準は推力の測り方や評価位置でメーカーとユーザーの食い違いがあり、「結局、物理的接触部分での評価が重要」という声が載っています。3
Q. 協働ロボットを買えば、柵の判断はメーカーがしてくれますか?
措置の義務を負うのは使う事業者です。4 ISOの道でも、技術ファイルと適合宣言書を作る「設置者」に事業者(ユーザー)が入りえます。2 SIerへの聞き取りでも、ユーザーと協議・共同で評価する例が多いとされます。3
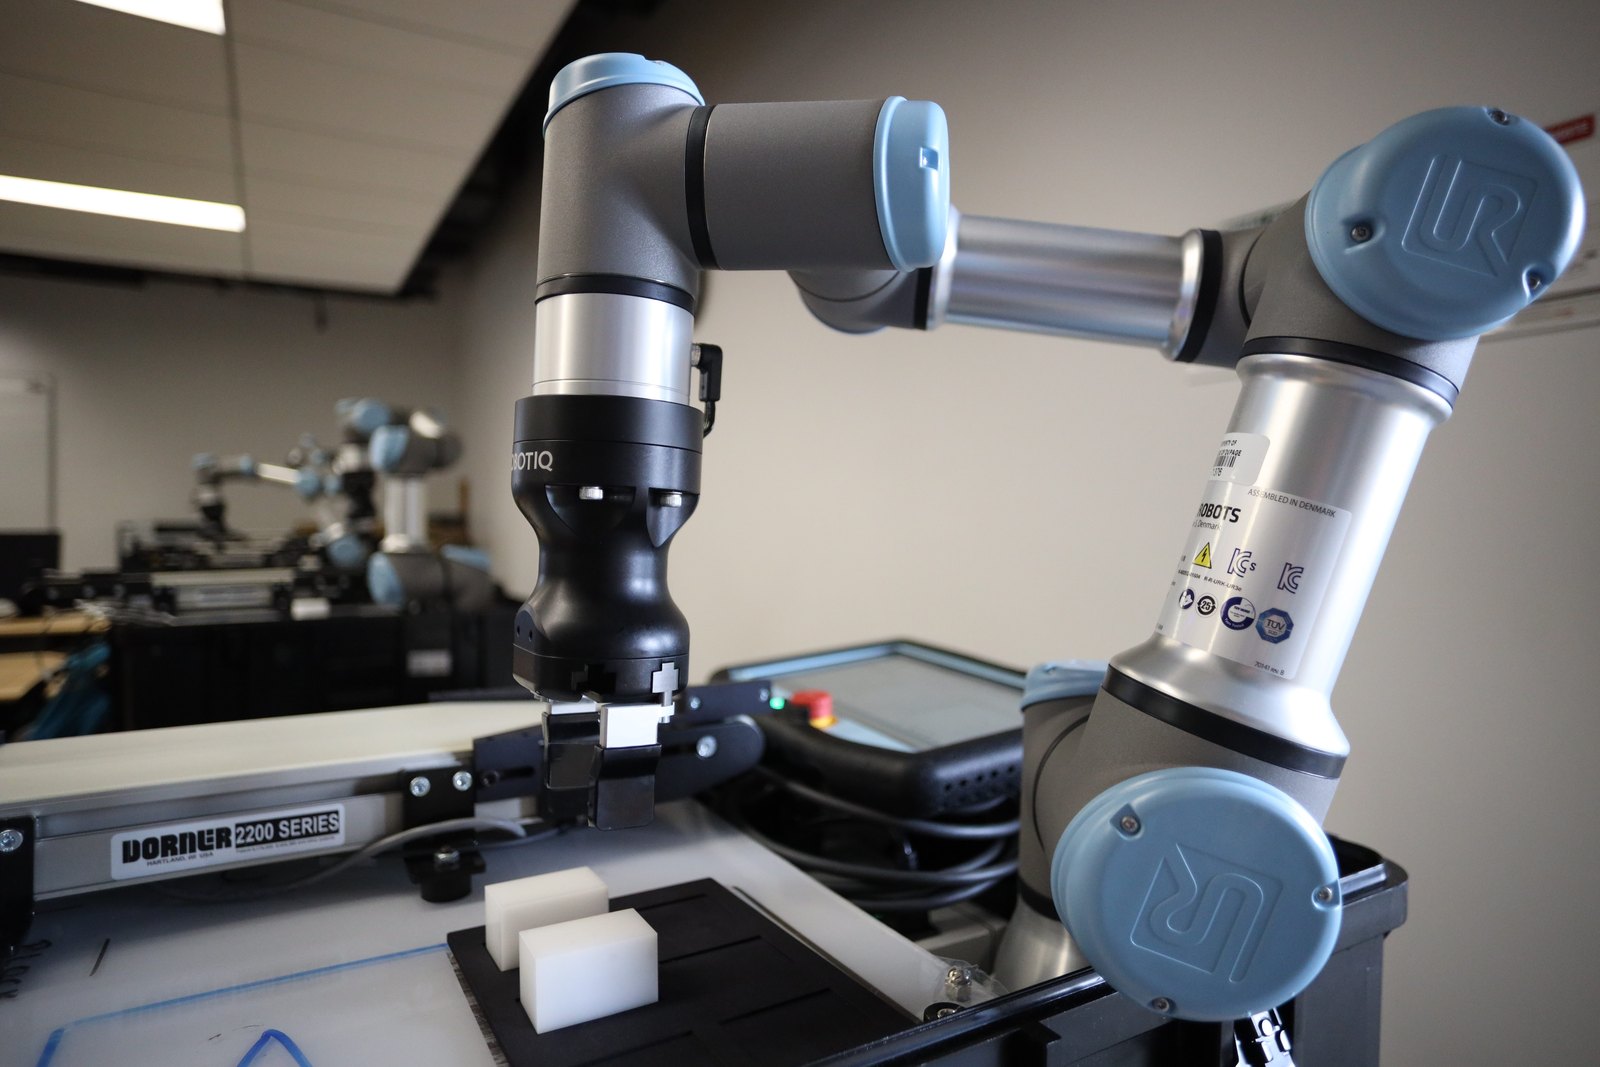
表紙写真: COD Newsroom(CC BY 4.0 https://creativecommons.org/licenses/by/4.0/ /https://commons.wikimedia.org/wiki/File:COD_Hosts_Careers_in_Manufacturing_Forum.jpg 、幅1600pxに縮小)。写っているのは College of DuPage の実習室(Commons の説明による)の Universal Robots の協働ロボットとグリッパー・ワーク・コンベヤで、本文の事例の設備ではありません。
出典
-
労働安全衛生法における産業用ロボット規制の概要(厚生労働省労働基準局安全衛生部安全課、2013-04-19。規制改革会議 第3回創業等ワーキング・グループ 資料1-1) https://www8.cao.go.jp/kisei-kaikaku/kaigi/meeting/2013/wg/sogyo/130419/item1-1.pdf (2026-11-02 確認) ↩↩↩↩
-
労働安全衛生規則の一部を改正する省令の施行等について(基発第339号、一部改正 基発1224第2号)(厚生労働省労働基準局、1983-06-28・一部改正 2013-12-24。三重労働局のサイトに掲載) https://jsite.mhlw.go.jp/mie-roudoukyoku/var/rev0/0108/4335/20131226163424.pdf (2026-11-02 確認) ↩↩↩↩↩↩↩↩↩↩↩
-
協働ロボットの活用実態と規格・指針の整合性に関する調査研究 令和7年度 総括研究報告書(研究代表者 野田哲男、2026年5月。厚生労働科学研究成果データベースで2026-10-23公開) https://mhlw-grants.niph.go.jp/system/files/download_pdf/2025/202522016A.pdf (2026-11-02 確認) ↩↩↩↩↩↩↩↩↩↩↩↩↩↩
-
労働安全衛生規則(昭和47年労働省令第32号)第36条第31号・第150条の4(e-Gov法令検索、発行日の記載なし) https://laws.e-gov.go.jp/law/347M50002000032 (2026-11-02 確認) ↩↩↩
-
産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(労働安全衛生規則第150条の4関係)(厚生労働省、2013年12月) https://www.mhlw.go.jp/bunya/roudoukijun/dl/pamphlet_140115.pdf (2026-11-02 確認) ↩
-
産業用ロボット規制改革の要望(川崎重工業、2013-04-19。規制改革会議 第3回創業等ワーキング・グループ 資料1-2) https://www8.cao.go.jp/kisei-kaikaku/kaigi/meeting/2013/wg/sogyo/130419/item1-2.pdf (2026-11-02 確認) ↩↩↩
-
ISO/TS 15066:2016 Robots and robotic devices — Collaborative robots(ISO、2016-02) https://www.iso.org/standard/62996.html (2026-11-02 確認) ↩
-
ISO 10218-2:2025 Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells(ISO、2025-02) https://www.iso.org/standard/73934.html (2026-11-02 確認) ↩↩
-
ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots(ISO、2025-02) https://www.iso.org/standard/73933.html (2026-11-02 確認) ↩