産業用・協働・人型ロボットは何が違う? 規格の線引きで読む
工場のロボットは産業用・協働・人型と呼び分けられますが、規格の線引きは呼び名と同じではありません。2025年改訂の安全規格ISO 10218、IFRの定義、メーカーの公式仕様から、仕事・働く場所・安全の考え方・いまの段階を表で比べます。
結論
2025年2月、国際標準化機構(ISO)は産業用ロボットの安全規格 ISO 10218-1 の第3版を発行しました。1 米国の業界団体 A3 の解説によると、改訂版には「協働ロボット」という言葉がなく、「協働アプリケーション(協働する使い方)」と呼びます。2
産業用・協働・人型は、主に見た目や使われ方による呼び分けです。規格の上では協働ロボットも産業用ロボットの一種で、協働かどうかは作業の組み方で決まります。段階は編集部の目安で、産業用は本格運用、協働は導入が広がる段階、人型は実証が中心です。二足歩行などのロボットの安全規格は、まだ案の段階です。3
根拠
産業用ロボット: 決まった動きを速く正確に繰り返す
国際ロボット連盟(IFR)は ISO 8373:2021 の定義を使い、産業用ロボットを、自動で制御され、動きをプログラムで変えられる3軸以上の腕の機構(マニピュレータ)としています。従来の産業用ロボットは、人と分けた作業空間で動くものと説明しています。4 ファナックの M-2000iA/2300 は可搬質量(運べる重さ)2,300kg、本体の質量11,000kgで、同社は車1台を持ち上げられると説明しています。5
ISO 10218-1 はロボット本体を部分的に完成した機械として扱い、設備(ロボットセル)に組み込むときの要求は第2部の ISO 10218-2 が扱います。1
協働ロボット: 人のそばで働けるよう設計された産業用ロボット
IFR は協働ロボットを、作業者と協働するよう設計された産業用ロボットと位置づけます。人に当たっても害を与えない工夫として、軽い素材、丸い外形、力と速さを測るセンサーなどを挙げています。4
ファナックの CRX シリーズのカタログ(2026年5月版)は「人に触れると軽い力で安全に停止」と書き、可搬質量3〜30kgの6機種を載せています(CRX-30iA は手首を下向きに限れば40kg)。第三者認証機関から ISO 10218-1:2011 などへの適合の認証を取ったとしています。6 協働ロボットの認証も、産業用ロボットの規格で取られているわけです。
人型ロボット: 人のための場所を作り替えずに使うことを狙う
IFR は2025年7月の資料で、人型ロボットを、人に似た見た目(ふつうは2本の腕と手、2本の脚、胴体、頭)を持ち、人のための環境を作り替えずに作業できるロボットと定義しています。速さや精度では従来の産業用ロボットと競わないこと、まだ少量しか作られていないこと、倒れたときのけがの危険、1回の充電で1日の勤務をまかなえないことも挙げています。7
米 Agility Robotics は人型ロボット Digit 5 の可搬質量を23kgとしていますが、量産前の機体の社内試験に基づく暫定の見積もりだと注記し、Digit 5 は開発中だとしています。8
3種類を比べる
| 項目 | 産業用ロボット | 協働ロボット | 人型ロボット |
|---|---|---|---|
| 何をする機械か | 決まった動きを速く正確に繰り返す | 人のそばで働けるよう設計された産業用ロボット | 人の環境のまま、いろいろな作業をこなすことを狙う |
| どこで働くか | 人と分けた作業空間が基本 | 作業者と同じ空間を共有できる | 人のために作られた場所 |
| 安全の考え方 | 本体は ISO 10218-1、設備は 10218-2 | 同じ規格。協働かは使い方で決まる | 倒れる危険を扱う規格は案の段階 |
| 公式の数字の例 | 可搬質量 2,300kg(M-2000iA/2300) | 可搬質量 3〜30kg(CRX。条件つき40kg) | 可搬質量 23kg(Digit 5、暫定値) |
| いまの段階(編集部の目安) | 本格運用 | 導入が広がっている | 実証が中心 |
IFR は、産業用ロボットは投資の採算が良くなり産業で広く使われるようになっているとし、協働ロボットは使う側の経験が積まれ、すぐ使える製品が増えているとしています。4
編集部の見方: 規格は「形」ではなく「使い方と危険」で線を引く
ファナックのカタログでは、同じ機体の最大動作速度に「協働モード」と「高速モード」の2つの値があります。CRX-10iA なら協働モードで毎秒1,000mm、高速モードで2,000mmです。注記には「システムのリスクアセスメントに応じて、動作速度を決める必要があります」とあります。6 協働ロボットを買えば協働の設備になるのではなく、何を持たせ、人がどこまで近づくかで決まります。
人型でも、規格は見た目で線を引いていません。作成中の ISO/CD 25785-1 は、制御を続けないとバランスを保てず、電源を失うと不安定になりうる産業用の移動ロボットを対象とし、二足・四足・車輪でバランスを取るロボットを含みます。題名と適用範囲に「人型」の言葉はなく、2026年7月8日に委員会原案への意見の受け付けを終えた段階です。3 ISO 10218-1 は、移動する台に載せたロボットの移動の危険を対象にしていません。1
定義を読む限り、倒れない車輪の台車に人型の上半身を載せた機体は、この案の対象外と読めます。導入の検討では「人型か」より「倒れる危険があるか」「どの規格のどの版で安全を評価したか」を聞くと、段階を見分けやすくなります。
よくある質問
Q. 協働ロボットなら安全柵はいりませんか?
柵の有無だけでは決まりません。2025年版の ISO 10218 は協働を使い方の性質として扱い2、メーカーも動作速度はリスクアセスメント(危険の洗い出しと評価)に応じて決めるとしています。6 工程ごとに確かめます。
Q. 人型ロボットは産業用ロボットの代わりになりますか?
IFR は、人型は速さや精度で従来の産業用ロボットと競わないとしています。7 決まった動きを速く繰り返す工程は産業用、人のための場所を変えずに使いたい作業は人型の実証の対象と分けると、整理しやすくなります。
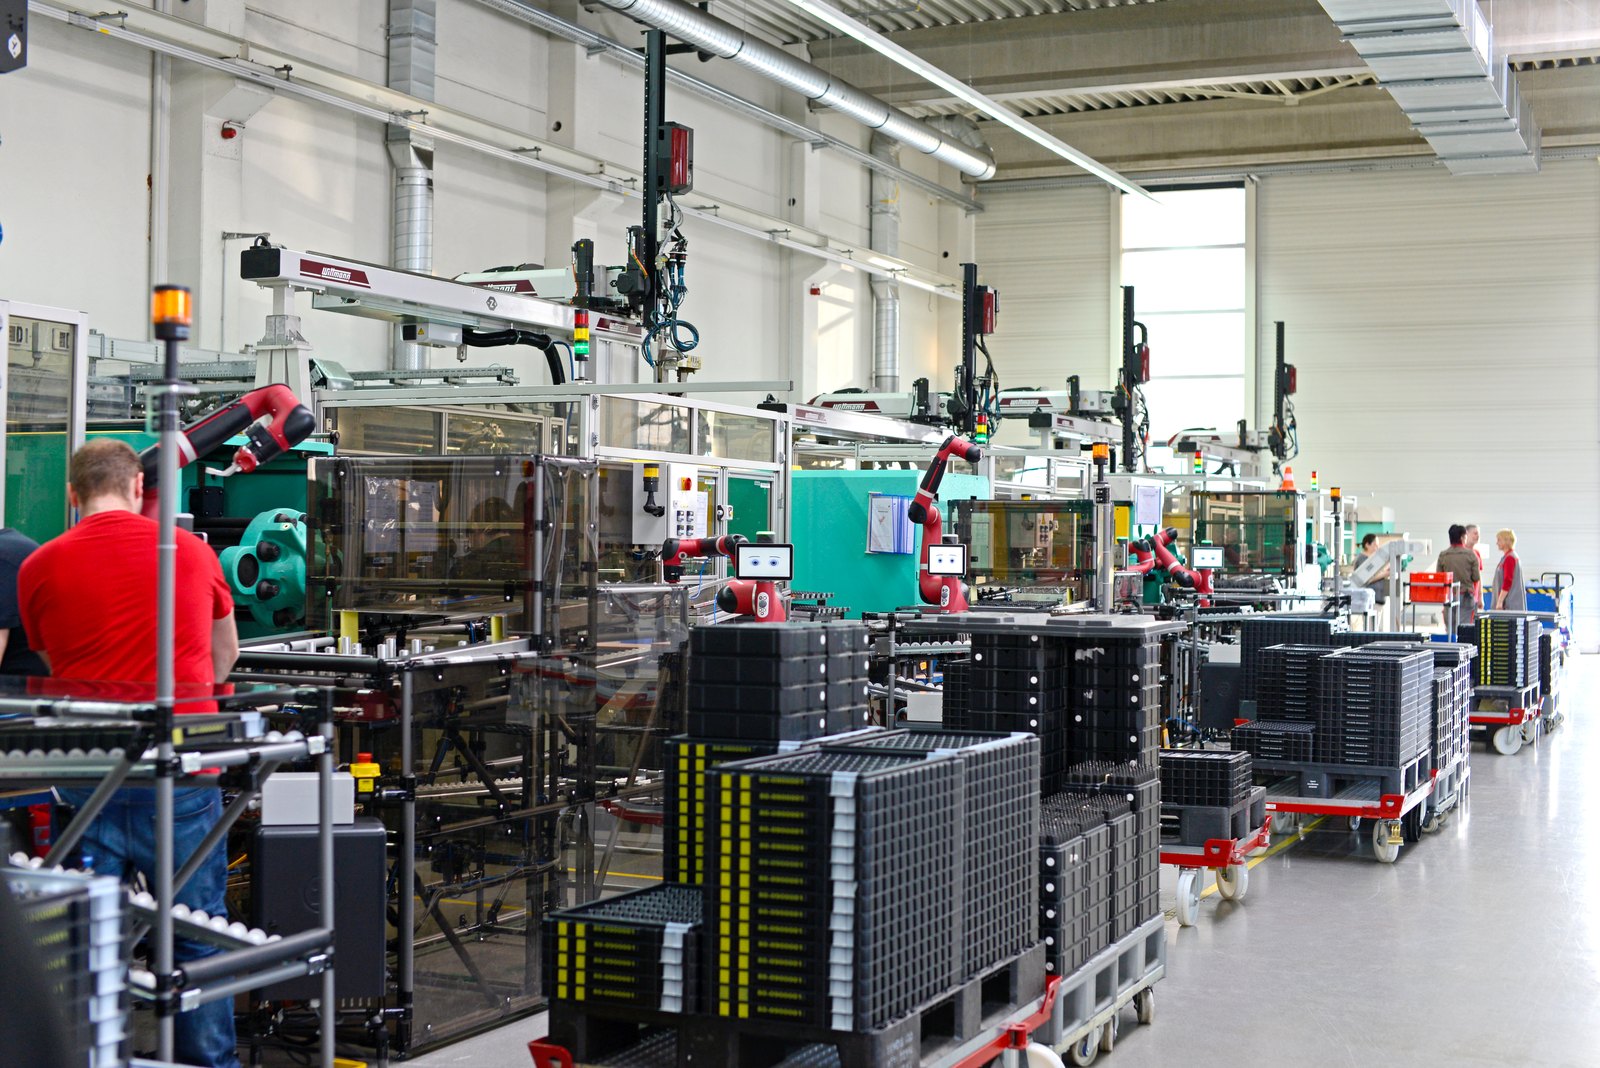
表紙写真: HAHN Group(CC BY-SA 4.0 https://creativecommons.org/licenses/by-sa/4.0/ /https://commons.wikimedia.org/wiki/File:Der_kollaborative_Roboter_Sawyer_von_Rethink_Robotics_beim_Einsatz_in_der_Industrie.jpg 、幅1600pxに縮小)。写っているのは、工場の機械の横に置かれた Rethink Robotics の協働ロボット Sawyer(赤い腕)で、人型ロボットではありません。
出典
-
ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots(ISO、2025-02) https://www.iso.org/standard/73933.html (2026-11-02 確認) ↩↩↩
-
Updated ISO 10218: Answers to Frequently Asked Questions(Association for Advancing Automation、2025-03-20) https://www.automate.org/robotics/blogs/updated-iso-10218-faq (2026-11-02 確認) ↩↩
-
ISO/CD 25785-1 Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots(ISO、規格案のため発行日なし) https://www.iso.org/es/contents/data/standard/09/14/91469.html (2026-11-02 確認) ↩↩
-
Industrial Robots(International Federation of Robotics、発行日の記載なし) https://ifr.org/industrial-robots (2026-11-02 確認) ↩↩↩
-
M-2000iA/2300(FANUC America、発行日の記載なし) https://www.fanucamerica.com/products/robot/m-2000ia-2300 (2026-11-02 確認) ↩
-
協働ロボット FANUC Robot CRX series カタログ(ファナック、2026年5月版) https://www.fanuc.co.jp/ja/product/catalog/pdf/robot/RCRALL(J)-08.pdf (2026-11-02 確認) ↩↩↩
-
Humanoid Robots: Vision and Reality インフォグラフィック(International Federation of Robotics、2025年7月) https://ifr.org/downloads/press_docs/Humanoids_Position_Infograph_2025.pdf (2026-11-02 確認) ↩↩
-
Digit 5(Agility Robotics、発行日の記載なし) https://www.agilityrobotics.com/solutions/digit-5 (2026-11-02 確認) ↩